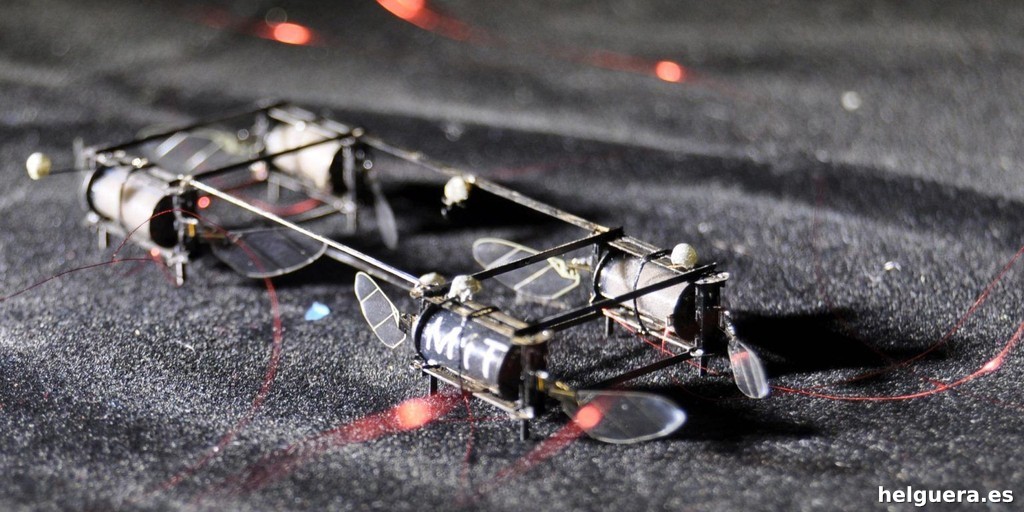
El microrrobot volador del MIT completó diez mortales seguidas en once segundos y se mantuvo a unos cuatro o cinco centímetros de la trayectoria prevista, pese a las ráfagas que intentaban desviarlo. El equipo de Kevin Chen, del Departamento de Ingeniería Eléctrica e Informática, publicó los resultados en Science Advances. Con un nuevo sistema de control basado en inteligencia artificial, la máquina voló un 447 % más rápido y aceleró un 255 % más que en los mejores resultados anteriores del grupo.
El avance no consiste solo en que un robot diminuto haya aprendido a dar volteretas. Sus investigadores han desarrollado un sistema de control capaz de responder con la rapidez necesaria para dirigirlo durante el vuelo. Es un logro técnico, aunque aún está lejos de permitir el despliegue de enjambres autónomos en edificios derrumbados.
Una máquina del tamaño de un casete, con un problema de control
El robot mide aproximadamente lo que un microcasete y pesa menos que un clip. Sus alas baten con ayuda de músculos artificiales blandos, capaces de contraerse a gran velocidad. La estructura lleva años en desarrollo: el grupo de Chen trabaja en insectos robóticos desde hace más de cinco, y una versión más resistente y con alas mayores ya había ampliado las posibilidades de vuelo. El hardware podía hacer más; el sistema de control, no tanto.
En una máquina tan ligera, la aerodinámica cambia con rapidez y cualquier pequeño error de estimación puede causar un movimiento brusco, una oscilación difícil de corregir o un choque. Los primeros controladores dependían de ajustes manuales y servían para vuelos limitados, pero no para giros agresivos, aceleraciones intensas y una secuencia de volteretas sin perder el control.
Un controlador sofisticado puede calcular mejor qué hacer, pero también consume más recursos y tarda más en responder. En un robot que cabe en la palma de la mano y bate las alas a toda velocidad, una orden tardía puede ser ineficaz.
La mejora depende tanto de que las alas puedan ejecutar maniobras exigentes como de que el controlador anticipe el movimiento sin requerir demasiados cálculos. Para desarrollar el sistema, el equipo de Chen colaboró con el grupo de Jonathan P. How, profesor de Ingeniería en AeroAsto, especializado en control y toma de decisiones.
El resultado combina dos métodos: uno planifica maniobras difíciles con detalle y el otro aprende a reproducirlas con suficiente rapidez para dirigir el vuelo en tiempo real.
Primero planifica; después aprende a reaccionar
La primera pieza es un controlador predictivo basado en un modelo matemático de la dinámica del robot. En vez de limitarse a corregir lo que acaba de ocurrir, calcula cómo podría responder la máquina y busca una secuencia de acciones que la acerque a la trayectoria deseada. También considera los límites de fuerza y par del aparato.
Ese planificador puede resolver movimientos complicados, como volteretas, giros cerrados y cambios bruscos del ángulo del cuerpo. El coste es computacional: hacer esos cálculos en cada instante del vuelo exigiría demasiado a un sistema tan pequeño. Por eso, el equipo lo utilizó como instructor y no como piloto permanente.
Después, los investigadores entrenaron una política de aprendizaje profundo mediante aprendizaje por imitación. El modelo aprende a reproducir las decisiones del planificador, pero responde con mayor rapidez. Durante el vuelo recibe información sobre la posición del robot y genera órdenes para regular el empuje y los pares de giro. El controlador predictivo resuelve el problema; el modelo aprendido aplica una versión más eficiente de la solución.
En una serie de volteretas, el robot debe frenar en el momento adecuado y comenzar la maniobra siguiente desde una condición estable. Si cada giro deja un pequeño error, las desviaciones se acumulan.
Generar datos de entrenamiento útiles sin construir un conjunto descomunal fue una parte central del trabajo. El entrenamiento debe incluir la respuesta a maniobras agresivas y desviaciones sin depender de una colección interminable de ejemplos. El objetivo es trasladar la robustez del planificador a un modelo ligero.
Las volteretas son vistosas; el dato importante es la estabilidad
Diez mortales en once segundos dan un titular fácil. Para evaluar el experimento también importa que el robot se mantuviera a unos cuatro o cinco centímetros de la ruta prevista mientras recibía perturbaciones del viento. En una máquina de este tamaño, mantener la trayectoria bajo interferencias aporta información sobre el control que una maniobra aislada no ofrece.
Las mediciones del estudio indican un aumento del 447 % en velocidad y del 255 % en aceleración respecto a los mejores resultados previos del equipo. Las cifras comparan el nuevo sistema con la plataforma anterior del grupo, no con cualquier dron. Los investigadores afirman que su rendimiento se acerca al de los insectos en velocidad, aceleración y ángulo de inclinación; los datos no demuestran que ya los iguale en todas las condiciones.
El grupo también mostró una maniobra llamada saccade, inspirada en el movimiento de ciertos insectos. El robot inclina el cuerpo con rapidez, se desplaza hacia una nueva posición y luego lo inclina en sentido contrario para frenar. Ese movimiento podría ayudar a estabilizar la orientación y, más adelante, a mantener una imagen útil con una cámara a bordo.
Por ahora, esa posibilidad no es una capacidad instalada. Los ensayos demuestran un control de vuelo más ágil en un entorno experimental, pero no un microrrobot que explore por sí mismo un lugar desconocido, detecte víctimas entre escombros y elija una ruta sin asistencia externa. El equipo aún depende de un sistema sofisticado de captura de movimiento para conocer la posición del aparato.
La maniobrabilidad es un requisito para navegar espacios estrechos, pero un robot de rescate necesitaría también sensores, autonomía energética, comunicación fiable y resistencia al polvo, los golpes y las corrientes de aire impredecibles. El estudio aborda una parte del problema, no todas esas exigencias.
¿Podría meterse entre los escombros de un terremoto?
Los drones convencionales pueden tener dificultades para entrar en grietas, pasillos estrechos o espacios llenos de obstáculos. Un microrrobot inspirado en insectos tendría una ventaja de tamaño y, si logra maniobrar con rapidez, podría inspeccionar rincones inaccesibles para una aeronave mayor. En una operación de rescate, localizar antes a una persona atrapada puede ser decisivo.
Sin embargo, entre una demostración controlada y una zona de desastre hay obstáculos importantes. El polvo puede bloquear sensores; los golpes, dañar las alas; y las corrientes de aire dentro de un edificio colapsado pueden diferir de las perturbaciones reproducidas en un experimento. Además, si el robot necesita un sistema externo para calcular su ubicación, su utilidad se reduce en el escenario para el que se plantea.
El equipo propone incorporar cámaras y sensores a bordo para que el aparato pueda volar al aire libre sin depender de la captura de movimiento externa. También quiere estudiar cómo coordinar varios robots y evitar colisiones. Cada unidad tendría que percibir obstáculos y determinar su propio movimiento; en una flota, además, habría que prevenir choques entre los aparatos.
La saccade podría ser útil en ese escenario, porque los movimientos rápidos de inclinación y frenado pueden ayudar a orientar una cámara o conservar una visión estable. Pero instalar sensores en un aparato que pesa menos que un clip obliga a limitar cada gramo y cada milivatio. El hardware debe cargar con las alas, los actuadores, la electrónica y los sistemas de percepción sin perder la ligereza necesaria para entrar en espacios pequeños.
Un avance con mérito, pero sin milagros
El trabajo de Chen, How y sus colaboradores —entre ellos Yi-Hsuan Hsiao, Andrea Tagliabue y Owen Matteson— aborda un problema concreto: combinar un control robusto para maniobras agresivas con una respuesta suficientemente rápida para volar en tiempo real. El sistema de dos etapas permite que un planificador costoso genere experiencia y que una política de aprendizaje profundo la convierta en decisiones rápidas. Es una arquitectura diseñada para este problema, no una fórmula universal.
Las alas más grandes y duraderas ampliaron las maniobras posibles y dieron margen para desarrollar un controlador más ambicioso. Como señaló How, los avances de un equipo abren espacio para el otro. La relación entre mecánica y control puede determinar si una máquina vuela o se queda en una mesa de laboratorio.
La investigación recibió financiación, entre otras entidades, de la National Science Foundation, la Oficina de Investigación Naval y la Oficina de Investigación Científica de la Fuerza Aérea de Estados Unidos. La publicación en Science Advances indica que el resultado pasó por revisión científica, pero no valida un producto comercial ni una herramienta de emergencia lista para entrar en servicio.
El robot ha demostrado que puede encadenar movimientos complejos y corregir perturbaciones, pero aún faltan visión a bordo, navegación independiente, resistencia en condiciones reales y pruebas fuera de entornos controlados. El siguiente paso será comprobar si puede volar sin que una cámara externa le indique dónde está.